Elegir una lente de cámara para robótica: lo que importa más allá del campo de visión
Un robot móvil puede tener motores excelentes, software de navegación confiable y un procesador potente, y aún así tomar malas decisiones si su cámara no captura la información visual correcta.
Para un vehículo guiado autónomo (AGV), un robot de almacén, un robot de inspección o un robot de servicio, la lente de la cámara no es simplemente una pequeña pieza unida al sensor. Determina qué parte del entorno entra en la imagen, cómo se representan los objetos y con qué coherencia el sistema de visión puede interpretar lo que ve.
Por lo tanto, la elección de una lente para robótica comienza con la tarea que debe realizar la cámara. Una lente diseñada para un conocimiento amplio de los obstáculos puede no ser ideal para leer una etiqueta pequeña, inspeccionar un conector o medir un componente. La elección correcta depende del movimiento del robot, la ubicación de la cámara, el sensor, la iluminación y la información que necesita el algoritmo de visión.
1. Defina la tarea de visión antes de elegir la lente
La “visión robótica” cubre muchos trabajos diferentes. La navegación y la detección de obstáculos suelen necesitar una visión amplia del entorno. Es posible que los sistemas de recogida y colocación necesiten localizar un objeto con precisión. Es posible que los robots de inspección necesiten revelar pequeños defectos o detalles de la superficie. Es posible que un robot de reparto necesite reconocer personas, puertas, señales y límites de pisos.
Anota lo que la cámara debe detectar o medir. Luego identifique dónde aparece esa información en la imagen y cuántos detalles se requieren. Si el algoritmo sólo necesita detectar si hay un obstáculo presente, los requisitos de la lente pueden diferir de los de un sistema que debe estimar las dimensiones de un objeto o leer un código.
Este paso también ayuda a evitar pagar por un rendimiento óptico que la aplicación no utiliza. Un campo de visión muy amplio puede ayudar a la navegación, pero puede reducir la cantidad de píxeles disponibles para representar un objeto distante. Una vista más estrecha puede proporcionar más detalles en una región objetivo, pero puede dejar menos visibilidad del entorno.
Comience con el resultado requerido, no con su distancia focal favorita.
2. Haga coincidir la lente con el sensor, no solo con su clasificación de megapíxeles
La resolución del sensor es importante, pero no suficiente para establecer la compatibilidad de las lentes. Las dimensiones activas del sensor, el tamaño de píxel, la respuesta espectral y los requisitos ópticos pueden afectar el resultado.
El círculo de imagen de la lente debe cubrir el área del sensor. De lo contrario, la imagen puede mostrar esquinas oscuras o áreas inutilizables. El rendimiento óptico también debe evaluarse en la parte del sensor que es importante para la aplicación. Un sistema puede parecer nítido en el centro pero carecer de suficiente contraste cerca de los bordes para un reconocimiento confiable.
Cuando solicite una recomendación a un proveedor de lentes, proporcione el fabricante y el modelo del sensor siempre que sea posible. Una hoja de datos del sensor es aún mejor. Le da al equipo óptico un punto de partida más confiable que "necesitamos una lente de 8 MP".
El sistema completo de la cámara, incluido el sensor, la lente, la posición de enfoque y el procesamiento de imágenes, determina el resultado final. Una etiqueta de megapíxeles es un filtro útil para seleccionar candidatos, no una garantía del rendimiento del sistema.
3. Calcule el campo de visión a la distancia de trabajo real.
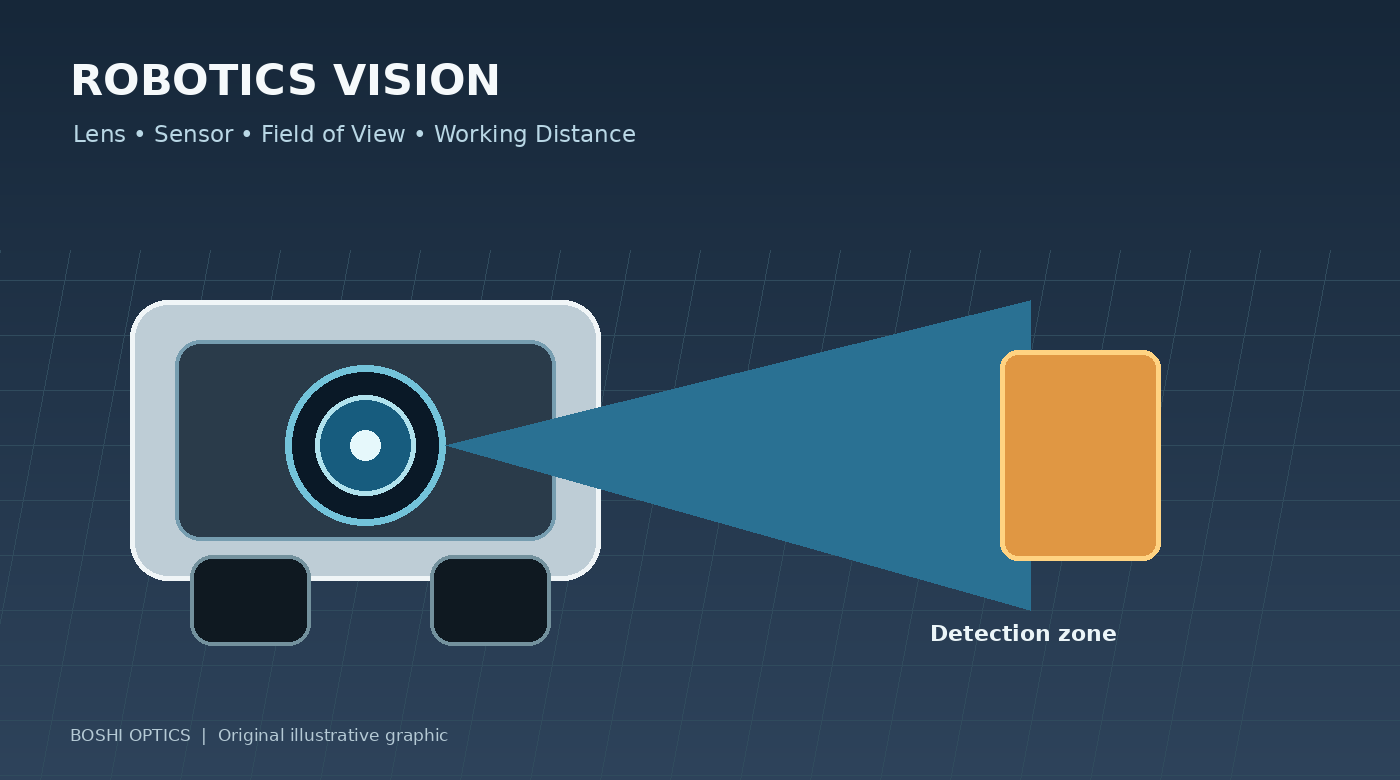
El campo de visión (FOV) describe la cobertura angular de la cámara. Para la robótica, esto debería traducirse en una pregunta práctica: ¿qué área debe ver el robot a la distancia donde se realiza la detección o medición?
La respuesta depende de la distancia focal y las dimensiones del sensor, así como de la posición y orientación de la cámara. Una lente que proporciona suficiente cobertura cuando se monta en lo alto de un robot puede no cubrir la misma área útil cuando se monta cerca del suelo o detrás de una ventana protectora.
Prepare un dibujo simple con la posición de la cámara, la distancia del objetivo y el ancho y alto deseados de la escena. Incluya las distancias más cercanas y más lejanas a las que debe funcionar el sistema. Esto es particularmente importante cuando el robot se acerca a objetos, gira en espacios reducidos o trabaja alrededor de estantes y maquinaria.
No seleccione la lente basándose únicamente en un número de FOV diagonal si el algoritmo se basa en una cobertura horizontal o una región de interés específica. Solicite el FOV horizontal y vertical según la configuración del sensor prevista y verifique el resultado en el sistema ensamblado.
4. Comprender el equilibrio entre una cobertura amplia y detalles útiles
Una lente más amplia puede capturar una mayor parte de la escena, pero los mismos píxeles del sensor deben representar un área más grande. Como resultado, un objeto pequeño puede ocupar menos píxeles y resultar más difícil de clasificar o medir.
Las lentes gran angular también pueden introducir distorsiones geométricas. La distorsión no es automáticamente un defecto: puede ser aceptable para el conocimiento general o, a veces, puede corregirse mediante calibración y software. Pero si el robot necesita mediciones geométricas precisas, el comportamiento de distorsión y la estabilidad de la calibración merecen más atención.
La pregunta útil no es "¿Es mejor una lente gran angular?" Es "¿Cuánta cobertura se necesita y cuál es el objeto o característica más pequeña que debe reconocer el sistema?"
Para algunos robots, una cámara no puede satisfacer todas las tareas de manera eficiente. Una cámara de visión amplia puede ayudar a la navegación, mientras que una segunda cámara de visión más estrecha se encarga de la inspección minuciosa. Que esa arquitectura tenga sentido depende del costo, el espacio, los recursos de procesamiento y los requisitos de confiabilidad.
5. Considere el movimiento, la exposición y la iluminación.
Los robots rara vez operan en un entorno fotográfico perfectamente controlado. Se mueven, vibran, pasan entre áreas brillantes y oscuras y encuentran iluminación cambiante. Una lente con una gran apertura puede ayudar a enviar más luz al sensor, pero no elimina el desenfoque de movimiento ni garantiza una detección precisa.
El tiempo de exposición, la sensibilidad del sensor, la iluminación, la velocidad de fotogramas y la velocidad del robot deben considerarse en conjunto. Si el robot se mueve rápidamente, es posible que sea necesaria una exposición breve para limitar el desenfoque. Esto puede requerir una iluminación más intensa o un sensor con un rendimiento adecuado en condiciones de poca luz.
En el caso de los robots de interior, la iluminación LED parpadeante, los suelos reflectantes y los cambios de luz natural cerca de las ventanas pueden afectar la coherencia de la imagen. Los robots de exterior enfrentan desafíos adicionales debido a la luz solar directa, las sombras, la lluvia y el funcionamiento nocturno. Si se utiliza iluminación de infrarrojo cercano, confirme que la lente y cualquier configuración de filtro sean adecuados para la longitud de onda deseada.
Pruebe con iluminación y movimiento representativos siempre que sea posible. Una imagen de un banco estacionario es útil, pero no puede reproducir todas las condiciones encontradas en una plataforma en movimiento.
6. Verificar la envolvente mecánica y los requisitos ambientales.
Las cámaras robóticas suelen tener estrictas limitaciones de espacio. El diámetro de la lente, la longitud total de la pista, el tipo de montura, el ajuste del enfoque, la posición del sensor y la carcasa protectora afectan la posibilidad de integrar una lente.
Una lente que se ajusta a la rosca aún puede entrar en conflicto con una cubierta, quedar demasiado lejos del sensor o ser difícil de enfocar después del ensamblaje. Si la cámara se encuentra detrás de una ventana protectora, esa ventana también puede influir en la calidad de la imagen y debe tenerse en cuenta durante la evaluación del sistema.
Las condiciones ambientales también importan. Un robot de almacén, una plataforma de inspección exterior y un robot de procesamiento de alimentos no comparten requisitos idénticos. El rango de temperatura, la vibración, el polvo, la humedad, los agentes de limpieza y los requisitos de sellado deben especificarse según el caso de uso real en lugar de asumirse a partir de una etiqueta amplia como "industrial".
Proporcione un dibujo mecánico o un boceto acotado antes de comprometerse con un diseño personalizado. Generalmente es más fácil identificar conflictos durante la etapa de diseño que después de que se hayan construido la carcasa de la cámara y las muestras de lentes.
7. ¿Cuándo vale la pena considerar una lente robótica personalizada?
Una lente estándar suele ser la opción sensata cuando cumple con los requisitos ópticos, mecánicos y comerciales. La personalización se vuelve relevante cuando un proyecto tiene una restricción que los productos del catálogo disponibles no pueden satisfacer; por ejemplo, un campo de visión inusual dentro de un paquete pequeño, un requisito espectral especial, una distancia de trabajo no estándar o un objetivo de calidad de imagen específico.
Antes de comenzar un proyecto personalizado, recopile la hoja de datos del sensor, el campo de visión objetivo, el rango de distancia de trabajo, las dimensiones disponibles, las condiciones de iluminación, los límites ambientales y el volumen de producción estimado. Comparta imágenes de muestra o un boceto del campo de visión de la cámara, si está disponible.
Estos aportes ayudan a un equipo óptico a evaluar la viabilidad e identificar compensaciones. También facilitan determinar si la adaptación de una lente existente podría cumplir con el requisito a un costo menor y con menos tiempo de desarrollo.
La personalización debe resolver un problema definido, no simplemente hacer que el producto sea diferente.
Conclusión: diseño para la tarea que debe realizar el robot.
Seleccionar una lente de cámara para robótica es una decisión a nivel de sistema. El sensor, el campo de visión, la distancia del objetivo, la distorsión, la iluminación, el movimiento, el espacio mecánico y el entorno operativo contribuyen al resultado.
Para una nueva plataforma robótica, vale la pena definir la tarea de visión antes de finalizar la especificación de la lente. Para un sistema existente con detección inconsistente o detalles insuficientes, revise la ruta completa de la imagen antes de asumir que la lente es la única responsable.
Boshi Optics, parte de Shanghai Silk Optical Technology Co., Ltd., ofrece diseño y fabricación de lentes ópticas para aplicaciones de imágenes, con opciones estándar y personalizadas en múltiples categorías de productos. Si está desarrollando un AGV, un robot de inspección u otro dispositivo con visión, comparta su modelo de sensor, cobertura del objetivo, distancia de trabajo, limitaciones mecánicas y volumen esperado para iniciar una discusión práctica sobre lentes.
Explora nuestroGama de lentes M12 yproductos ópticos personalizados , o contáctanos a través delSitio web de Óptica Boshi para discutir su solicitud.